
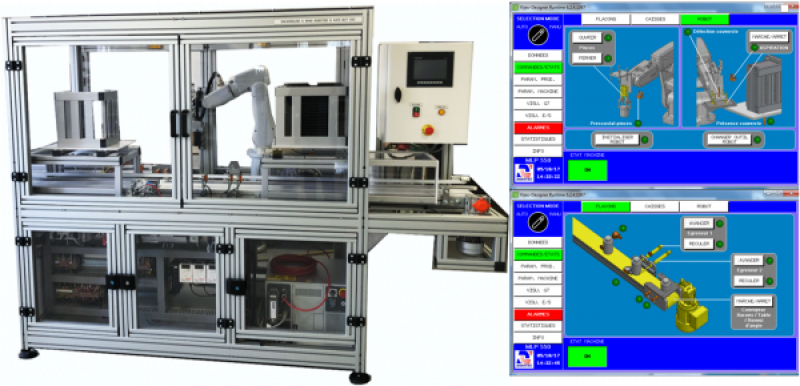
MLP 560Encaisseuse à bras robotisé 6 axes fanuc
Etude et pilotage d’un bras robotisé 6 axes utilisé en industrie automobile, sur chaînes de fabrication, pour du conditionnement type ‘Pick & Place’ de produits manufacturés.
Ajoutez plusieurs machines à votre sélection pour un devis global.
Besoin de plus d’informations ?
Nous contacter- Formation à l’Automatisme & à la mécatronique (Usine du futur, 4.0)
- Conduite de ligne de production (changement de campagne, réglage, paramétrage, contrôle qualité, suivi)
- Changement de format suivant Fiche de Procédure et documentation technique
- Nombreux réglages mécaniques + changement d’outillagessuivant type de caisse, couvercle, contenant, prise par 1 ou 2,…
- Paramétrage de l’application selon les types de contenants, caisses avec ou sans couvercle, le nombre de contenant par caisse & leur disposition à l’intérieur, la quantité à produire de caisse, les vitesses d’exécution du robot,
- Analyse fonctionnelle, technique, organisation industrielle de la maintenance
- Réglage de vitesse de convoyage des produits (et de la table d’alimentation MLP205 ou renvoi d’angle MLP206 si placé en amont) par variateurs de fréquence
- ModBus TCP, RTU Ethernet IP
- Diagnostic et remplacement de composants défectueux : relais, détecteur capacitif, optique, ILS, distributeur et vérin (matériel défaillant fourni)
- Maintenance préventive : réglage, contrôle conditions de marche, validation/essais.
- Contrôle sur un poste distant et télémaintenance
- 1 Mode simulation pour activité de présentation du système
- Parfaite intégration sur notre ligne de production modulaire MLP
- Compris 1 formation à l’utilisation réf TPE B, à effectuer dans les 6 mois sur le site FANUC de Marnaz ou de Lisses et le Logiciel Roboguide 1 licence serveur avec 12 jetons (ou 20 licences Monoposte)
Cette machine est composée de 2 convoyeurs alimentés par des variateurs (gestion de la cadence de production). Un variateur supplémentaire permet l’alimentation électrique d’une table d’alimentation ou d’un renvoi d’angle placé en amont via un connecteur de typa harting
Transfert des produits :
L’un assure l’approvisionnement des produits à mettre en caisse qui peuvent être placés manuellement dessus ou venir de la ligne de production via le banc MLP205, MLP206, MLP335 ou MLP345 placé en amont :
• Convoyeur de produits à poutre porteuse en aluminium / Assure l’approvisionnement de pots ou flacons, équipé de rives de guidage réglables et plaques de centrage des contenants interchangeables. Fourniture de plaques de centrages de différentes dimensions pour activité de paramétrage du robot : possibilité donnée à l’opérateur via l’IHM d’ajuster la position du bras pour une prise correcte des contenants.
• Capteurs optiques & capacitifs pour détection des produits aux différents postes (gestion des saturations)
• Vérins de régulation du flux des produits (système égreneur) équipé de détecteurs ILS et piloté par électrodistributeur 5/2.
Transfert des bacs plastiques au format europe:
Le 2eme assure la circulation des bacs fournis dans deux dimensions qui peuvent ensuite être mis en attente dessus en sortie de production ou évacué vers le palettiseur MLP700 placé en aval :
• Convoyeur à bande équipé de rives de guidage réglables en fonction du format des bacs
• Détecteurs optiques de présence des bacs aux différents stades (gestion des saturations).
• Vérins de régulation de la circulation des bacs, pilotés par électrodistributeurs 5/2 (bridage & butée de caisse)
• Pressostats et capteurs ILS pour détection des positions de vérin
• Régulateur de pression avec manomètre pour réglage de la pression exercée sur les caisses lors de leur maintien
- Alimentation électrique : 400 Vac TETRA – 50 Hz – 20 A
- Alimentation en air comprimé : 6-8 bars (air sec /deshuilé)
- Dimensions : (LxlxH mm): 3100 x 1000 x 2000
- Poids (Kg) : 350
Applications pédagogiques
- Formation à l’Automatisme & à la mécatronique (Usine du futur, 4.0)
- Conduite de ligne de production (changement de campagne, réglage, paramétrage, contrôle qualité, suivi)
- Changement de format suivant Fiche de Procédure et documentation technique
- Nombreux réglages mécaniques + changement d’outillagessuivant type de caisse, couvercle, contenant, prise par 1 ou 2,…
- Paramétrage de l’application selon les types de contenants, caisses avec ou sans couvercle, le nombre de contenant par caisse & leur disposition à l’intérieur, la quantité à produire de caisse, les vitesses d’exécution du robot,
- Analyse fonctionnelle, technique, organisation industrielle de la maintenance
- Réglage de vitesse de convoyage des produits (et de la table d’alimentation MLP205 ou renvoi d’angle MLP206 si placé en amont) par variateurs de fréquence
- ModBus TCP, RTU Ethernet IP
- Diagnostic et remplacement de composants défectueux : relais, détecteur capacitif, optique, ILS, distributeur et vérin (matériel défaillant fourni)
- Maintenance préventive : réglage, contrôle conditions de marche, validation/essais.
- Contrôle sur un poste distant et télémaintenance
- 1 Mode simulation pour activité de présentation du système
- Parfaite intégration sur notre ligne de production modulaire MLP
- Compris 1 formation à l’utilisation réf TPE B, à effectuer dans les 6 mois sur le site FANUC de Marnaz ou de Lisses et le Logiciel Roboguide 1 licence serveur avec 12 jetons (ou 20 licences Monoposte)
Descriptif technique
Cette machine est composée de 2 convoyeurs alimentés par des variateurs (gestion de la cadence de production). Un variateur supplémentaire permet l’alimentation électrique d’une table d’alimentation ou d’un renvoi d’angle placé en amont via un connecteur de typa harting
Transfert des produits :
L’un assure l’approvisionnement des produits à mettre en caisse qui peuvent être placés manuellement dessus ou venir de la ligne de production via le banc MLP205, MLP206, MLP335 ou MLP345 placé en amont :
• Convoyeur de produits à poutre porteuse en aluminium / Assure l’approvisionnement de pots ou flacons, équipé de rives de guidage réglables et plaques de centrage des contenants interchangeables. Fourniture de plaques de centrages de différentes dimensions pour activité de paramétrage du robot : possibilité donnée à l’opérateur via l’IHM d’ajuster la position du bras pour une prise correcte des contenants.
• Capteurs optiques & capacitifs pour détection des produits aux différents postes (gestion des saturations)
• Vérins de régulation du flux des produits (système égreneur) équipé de détecteurs ILS et piloté par électrodistributeur 5/2.
Transfert des bacs plastiques au format europe:
Le 2eme assure la circulation des bacs fournis dans deux dimensions qui peuvent ensuite être mis en attente dessus en sortie de production ou évacué vers le palettiseur MLP700 placé en aval :
• Convoyeur à bande équipé de rives de guidage réglables en fonction du format des bacs
• Détecteurs optiques de présence des bacs aux différents stades (gestion des saturations).
• Vérins de régulation de la circulation des bacs, pilotés par électrodistributeurs 5/2 (bridage & butée de caisse)
• Pressostats et capteurs ILS pour détection des positions de vérin
• Régulateur de pression avec manomètre pour réglage de la pression exercée sur les caisses lors de leur maintien
Utilités et dimensions
- Alimentation électrique : 400 Vac TETRA – 50 Hz – 20 A
- Alimentation en air comprimé : 6-8 bars (air sec /deshuilé)
- Dimensions : (LxlxH mm): 3100 x 1000 x 2000
- Poids (Kg) : 350
Ces autres équipements pourraient vous convenir
Voir tout le catalogue
Lignes de production
Lignes de production
Lignes de production
Lignes de production